


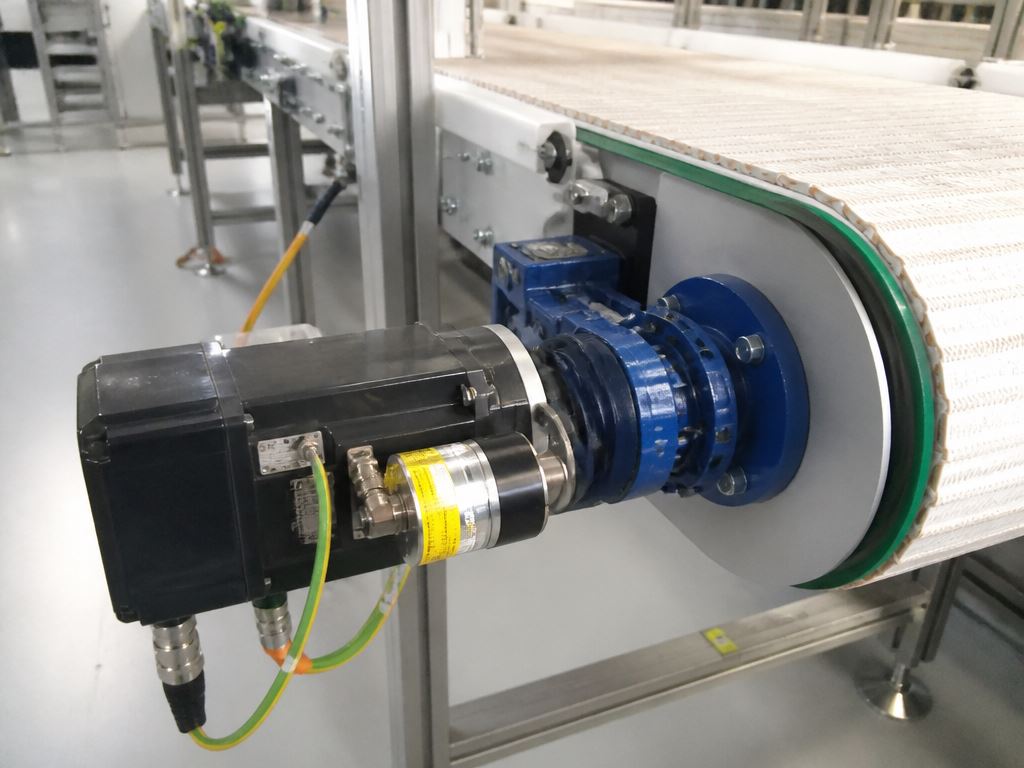
Электромеханическая система - это техническая система, в которой электрическая энергия преобразуется в механическую, а движение рабочего органа машины формируется, контролируется и управляется совместной работой электрических, электромагнитных, механических и информационных устройств. Наиболее распространенным видом такой системы является электропривод, предназначенный для приведения в движение исполнительных органов рабочих машин и управления этим движением.
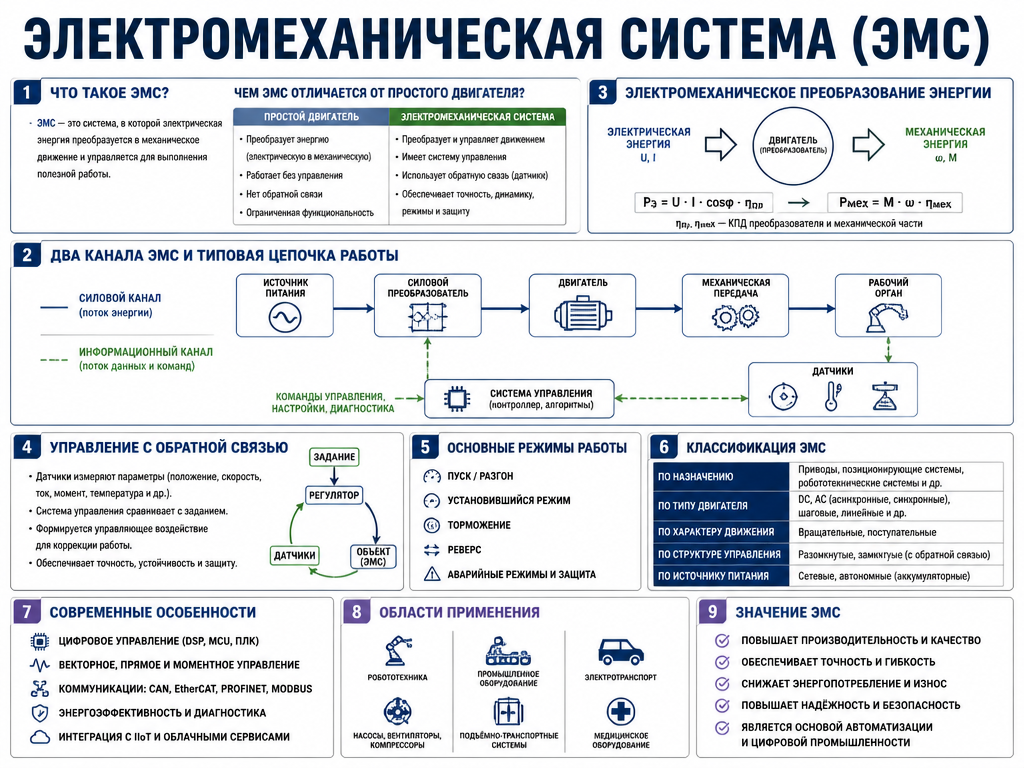
В электромеханической системе всегда есть два взаимосвязанных процесса. Первый - передача и преобразование энергии: электрическая энергия превращается в механическую и передается к нагрузке. Второй - получение и обработка информации: система измеряет свое состояние, сравнивает его с заданием и корректирует работу. Именно наличие управляемого информационного канала отличает современную ЭМС от простого двигателя, подключенного к сети.
Сущность понятия
Электромеханическую систему часто представляют упрощенно: есть электродвигатель, есть редуктор, есть рабочий механизм. Такое описание верно лишь отчасти. Двигатель действительно является центральным элементом, но он не может самостоятельно обеспечить нужную скорость, момент, положение или плавность разгона. Для этого требуется вся совокупность устройств, объединенных общей задачей.
В общем случае ЭМС включает источник электроэнергии, коммутационную и защитную аппаратуру, силовой преобразователь, электрическую машину, механическую передачу, исполнительный орган, датчики, регуляторы и средства связи с системой автоматизации. Все эти элементы работают согласованно: преобразователь изменяет параметры питания, двигатель создает момент, передача согласует его с нагрузкой, а система управления следит за результатом.
ГОСТ Р 50369-92 определяет электропривод как электромеханическую систему, состоящую из взаимодействующих преобразователей электроэнергии, электромеханических и механических преобразователей, управляющих и информационных устройств, а также устройств сопряжения с внешними системами. Назначение электропривода - приведение в движение исполнительных органов рабочей машины и управление этим движением для осуществления технологического процесса.
Поэтому понятие «электромеханическая система» шире, чем «электропривод». Электропривод - это прежде всего система создания и управления движением. Электромеханическая система может включать также генераторные режимы, электромагнитные муфты, тормозные устройства, измерительные и защитные подсистемы, а в более широком смысле - любые технические комплексы, где электрические и механические процессы неразрывно связаны.
Два канала системы
Любую развитую электромеханическую систему удобно рассматривать через силовой и информационный каналы. По силовому каналу передается основная энергия, по информационному - команды, сигналы обратной связи и данные о состоянии оборудования. Такое разделение принято в теории электропривода и отражает реальную структуру промышленных систем.
Силовой канал состоит из электрической и механической частей. Электрическая часть принимает энергию от сети или другого источника, преобразует ее параметры и подводит к двигателю. Механическая часть принимает вращение вала, изменяет скорость и момент, передает движение к исполнительному органу. Связующим звеном между ними выступает электромеханический преобразователь, то есть электрическая машина.
Информационный канал включает датчики, измерительные цепи, регуляторы, микроконтроллеры, драйверы силовых ключей, устройства защиты и связи. Он собирает сведения о напряжении, токе, температуре, угле поворота, скорости, ускорении и моменте. Затем система управления обрабатывает эти данные, формирует команды для преобразователя и при необходимости передает информацию на верхний уровень автоматизации.
| Канал ЭМС | Основное назначение | Типичные элементы |
|---|---|---|
| Силовой | Преобразование и передача энергии | Автоматический выключатель, контактор, частотный преобразователь, двигатель, редуктор, муфта, рабочий орган |
| Информационный | Измерение, управление, защита и связь | Датчики тока, напряжения, скорости, положения, температуры; контроллер, регулятор, ПЛК, промышленная сеть |
Структура типовой ЭМС
В наиболее общем виде электромеханическая система работает по следующей цепочке: источник питания подает энергию к силовому преобразователю, преобразователь формирует нужные напряжение, ток и частоту, двигатель превращает электрическую энергию в механическую, механическая передача согласовывает параметры движения с нагрузкой, а исполнительный орган выполняет полезную работу.
Источник питания может быть промышленной сетью, аккумуляторной батареей, дизель-генератором, контактной сетью транспорта или вторичным источником постоянного тока. От его параметров зависят выбор преобразователя, тип двигателя и способы защиты. Например, для станка обычно используется сеть переменного тока, а для электробуса или складского робота - аккумуляторная батарея.
Силовой преобразователь является своеобразным «регулятором потока энергии». Он может выпрямлять переменное напряжение, изменять его частоту, ограничивать пусковой ток, обеспечивать реверс, торможение и защиту от аварийных режимов. В простых системах эту роль выполняют контакторы и пускатели, в современных - транзисторные и тиристорные преобразователи с микропроцессорным управлением.
Механическая передача необходима далеко не всегда, но в большинстве машин именно она позволяет согласовать быстроходный двигатель с тихоходной нагрузкой. Редуктор снижает частоту вращения и увеличивает момент, ременная передача сглаживает часть ударных нагрузок, винтовая передача превращает вращение в поступательное перемещение, а зубчатая рейка или шарико-винтовая пара обеспечивает точное линейное движение.
Электропривод как базовая ЭМС
Электропривод - наиболее распространенная и практически важная форма электромеханической системы. Он обеспечивает преобразование электрической энергии в механическую и обратно, а также управление этим преобразованием. В зависимости от сложности задачи привод может быть нерегулируемым, регулируемым, позиционным или следящим.
Простейший нерегулируемый привод применяется там, где не требуется изменять скорость: например, в вентиляторе, работающем на постоянной производительности, или в транспортере с фиксированной подачей материала. Здесь достаточно двигателя, аппаратуры пуска и защиты, а также механической передачи. Такой привод надежен и недорог, но не позволяет адаптироваться к изменению технологической нагрузки.
Регулируемый привод дает возможность изменять скорость, момент, положение или усилие. В нем применяются частотные преобразователи, сервоприводы, датчики обратной связи и контроллеры. Именно такие системы составляют основу современного промышленного оборудования, поскольку позволяют точно подстраивать работу машины под конкретный технологический процесс.
Хороший пример - конвейерная линия. При пуске частотный преобразователь плавно увеличивает частоту питания асинхронного двигателя, благодаря чему лента разгоняется без рывков и чрезмерного пускового тока. Датчик скорости подтверждает фактическое вращение, а ПЛК корректирует задание при изменении загрузки. Если на линии возникает заклинивание или перегрузка, система снижает момент, выдает аварийное сообщение или останавливает привод.
Электрическая часть системы
Электрическая часть ЭМС начинается с источника питания и заканчивается выводами двигателя. В нее входят вводные аппараты, автоматы защиты, контакторы, мягкие пускатели, частотные преобразователи, фильтры, тормозные резисторы, датчики тока и напряжения, а также цепи управления и сигнализации.
Главная задача этой части - подвести к двигателю энергию нужного качества и в нужный момент. Для двигателя постоянного тока преобразователь может регулировать напряжение якоря или ток возбуждения. Для асинхронного двигателя наиболее распространено частотное управление, при котором одновременно изменяются частота и напряжение питания. Для синхронных машин и сервоприводов применяются более сложные алгоритмы, учитывающие положение ротора.
Силовая полупроводниковая техника сделала возможным качественный скачок в развитии приводов. Тиристорные и транзисторные преобразователи позволяют не просто включать и отключать двигатель, а непрерывно управлять его моментом и скоростью. На этой основе созданы современные частотно-регулируемые электроприводы, применяемые в промышленности и на транспорте.
Не менее важна защита. Электрическая часть должна распознавать перегрузку, короткое замыкание, обрыв фазы, недопустимый нагрев, превышение скорости и ошибки обратной связи. Защита может быть реализована тепловыми реле, автоматическими выключателями, электронными цепями преобразователя и программными алгоритмами контроллера. Хорошо спроектированная защита не только предотвращает аварию, но и продлевает срок службы двигателя и механического оборудования.
Электромеханическое преобразование энергии
Центральным элементом любой ЭМС является электрическая машина. В ней электрический ток и магнитное поле взаимодействуют так, что возникает электромагнитный момент. Этот момент преодолевает сопротивление нагрузки и приводит ротор во вращение. В генераторном режиме процесс происходит в обратном направлении: механическая энергия превращается в электрическую.
В двигателе постоянного тока момент создается взаимодействием тока якоря и магнитного потока возбуждения. Такие машины долго применялись там, где требовалось простое и точное регулирование скорости. Их недостаток - наличие коллектора и щеток, которые изнашиваются и требуют обслуживания.
В асинхронном двигателе вращающееся магнитное поле статора наводит токи в роторе. Взаимодействие поля статора и токов ротора создает момент. Асинхронные двигатели просты, надежны и широко распространены, а в сочетании с частотным преобразователем становятся основой большинства промышленных приводов.
В синхронном двигателе ротор вращается синхронно с магнитным полем статора. Такие машины применяются там, где важны стабильная скорость, высокий КПД, большая удельная мощность или точное управление моментом. К этой же группе близки сервоприводы и шаговые двигатели, которые используются в станках, роботах, 3D-принтерах, медицинских установках и системах точного позиционирования.
Любое преобразование энергии сопровождается потерями. Часть энергии рассеивается в обмотках в виде тепла, часть - в магнитопроводе из-за перемагничивания и вихревых токов, часть - в подшипниках и механических передачах. Поэтому при выборе ЭМС учитывают не только номинальную мощность двигателя, но и КПД, коэффициент мощности, нагрев, перегрузочную способность, диапазон регулирования и динамические свойства.
Механическая часть системы
Механическая часть передает момент от вала двигателя к рабочему органу и определяет, как именно будет двигаться машина. К ней относятся валы, муфты, редукторы, зубчатые, ременные и цепные передачи, винтовые механизмы, барабаны, звездочки, кривошипно-шатунные механизмы и исполнительные органы.
Механическая передача решает несколько задач. Она может уменьшать частоту вращения и увеличивать момент, изменять направление вращения, преобразовывать вращательное движение в поступательное, распределять мощность между несколькими рабочими органами или защищать систему от резких ударных нагрузок. От ее жесткости, люфтов и инерционности зависит качество работы всей ЭМС.
Особенно важна инерция движущихся частей. Чем больше приведенная масса или момент инерции, тем труднее разогнать и остановить механизм. В подъемном кране инерция груза и механизма требует плавного управления скоростью и надежного торможения. В прокатном стане большие массы валков и металла создают значительные динамические нагрузки, поэтому привод должен обладать запасом по моменту и устойчивостью к ударам.
Механическая часть также влияет на точность. Люфт в редукторе, упругость длинного вала, проскальзывание ремня или износ передачи могут привести к колебаниям, ошибкам позиционирования и снижению качества обработки. В высокоточных станках и роботах эти факторы учитывают при выборе передачи, датчика положения и настроек регулятора.
Управление и обратные связи
Система управления получает задание от оператора, ПЛК, ЧПУ или системы автоматизации верхнего уровня. Затем она сравнивает задание с фактическим состоянием объекта и формирует управляющее воздействие на силовой преобразователь. Так работает замкнутая система управления, в которой результат постоянно измеряется и корректируется.
Современная система управления электроприводом обычно включает три функциональные части. Измерительно-информационная подсистема принимает и обрабатывает сигналы датчиков. Информационно-управляющая подсистема выполняет алгоритмы регулирования, контроля и защиты, формируя команды для силовых ключей. Информационно-коммуникационная подсистема обеспечивает обмен данными с пультом оператора, ПЛК, SCADA-системой и другими устройствами.
Регулируемыми величинами могут быть скорость, момент, положение, ускорение, натяжение, давление или расход. Выбор регулируемой координаты определяется технологией. Для вентилятора важна производительность, для конвейера - скорость ленты, для лифта - плавность хода и точность остановки, для робота - положение и траектория движения, для намоточного устройства - постоянство натяжения материала.
Обратная связь превращает обычный привод в точный исполнительный механизм. Энкодер измеряет угол поворота вала, резольвер определяет положение ротора, датчик тока оценивает момент, а тахогенератор или импульсный датчик контролирует скорость. На основе этих сигналов регулятор корректирует работу преобразователя, компенсируя изменение нагрузки, трение, нагрев и другие возмущения.
Режимы работы ЭМС
Электромеханическая система редко работает в одном неизменном режиме. В течение смены она может многократно пускаться, останавливаться, изменять скорость, реверсировать движение и тормозить. Каждый режим предъявляет свои требования к двигателю, преобразователю, механической части и системе управления.
Пуск - это разгон от неподвижного состояния или низкой скорости до рабочей. В этот момент особенно важно ограничить пусковой ток и избежать резких механических ударов. Частотный пуск, плавный пускатель или поэтапное включение обмоток позволяют снизить нагрузку на сеть и оборудование.
Установившийся режим характеризуется длительной работой при постоянной или медленно изменяющейся нагрузке. Здесь оценивают нагрев двигателя, потребление энергии, стабильность скорости и способность системы выдерживать номинальную нагрузку. Для насосов, вентиляторов и компрессоров это часто основной режим работы.
Регулирование скорости необходимо, когда производительность машины должна изменяться в зависимости от технологии. Регулирование позволяет экономить энергию, уменьшать износ и точнее выдерживать параметры процесса. Особенно заметен эффект в насосных и вентиляторных установках, где снижение частоты вращения существенно уменьшает потребляемую мощность.
Реверс означает изменение направления вращения. Он нужен в станках, подъемных механизмах, конвейерах, роботах и многих транспортных системах. Реверс может быть плавным или быстрым, но в любом случае система управления должна исключить опасные динамические удары и перегрузки.
Торможение - это снижение скорости или остановка рабочего органа. При рекуперативном торможении двигатель работает генератором и возвращает часть энергии в сеть или аккумулятор. При динамическом торможении энергия рассеивается в резисторах. Торможение противовключением создает момент, направленный против вращения, но требует тщательного контроля, поскольку сопровождается значительными токами и механическими нагрузками.
Динамический режим возникает при любом изменении задания, нагрузки или параметров питания. Именно в переходных процессах проверяется качество ЭМС: насколько быстро она отрабатывает команду, насколько сильно колеблется скорость, перегревается ли двигатель и не возникают ли опасные механические удары.
Классификация ЭМС
Электромеханические системы классифицируют по разным признакам, поскольку на практике важно сразу понимать, для какой задачи предназначена система и какие требования к ней будут предъявляться.
По роду тока различают системы постоянного и переменного тока. По типу электрической машины выделяют приводы с двигателями постоянного тока, асинхронными, синхронными, шаговыми и серводвигателями. По возможности регулирования системы делят на нерегулируемые, регулируемые, позиционные и следящие.
По числу двигателей бывают однодвигательные и многодвигательные ЭМС. Многодвигательные системы применяются в тяжелых машинах, где один двигатель не обеспечивает нужную мощность или где требуется согласованное движение нескольких механизмов. Пример - прокатные станы, крупные краны, конвейерные комплексы и некоторые металлургические агрегаты.
По назначению различают главный привод, привод подачи, вспомогательный привод, тяговый привод и подъемно-транспортный привод. Главный привод станка обеспечивает резание, привод подачи перемещает инструмент или заготовку, тяговый привод движет транспортное средство, а вспомогательный обслуживает охлаждение, смазку, транспортировку или другие операции.
| Признак классификации | Виды ЭМС |
|---|---|
| Род тока | Постоянного тока, переменного тока |
| Тип двигателя | Асинхронный, синхронный, постоянного тока, шаговый, серводвигатель |
| Регулирование | Нерегулируемый, регулируемый, позиционный, следящий |
| Число двигателей | Однодвигательная, многодвигательная |
| Назначение | Главный привод, привод подачи, тяговый, подъемно-транспортный, вспомогательный |
Современные особенности
Современные электромеханические системы характеризуются высокой степенью автоматизации и цифровизации. В них применяются частотные преобразователи, векторное управление, сервоприводы, промышленные сети, встроенная диагностика и предиктивное обслуживание. Привод перестал быть изолированным устройством: он стал частью цифровой производственной системы.
Векторное управление позволяет раздельно контролировать составляющие тока асинхронного или синхронного двигателя, благодаря чему обеспечивается точное управление моментом даже на малых скоростях. Это особенно важно для станков, роботов, подъемных механизмов и других машин, где требуется плавный разгон, стабильная работа под нагрузкой и точное позиционирование.
Промышленные сети позволяют передавать команды и диагностические данные между ПЛК, частотным преобразователем, сервоприводом и системой верхнего уровня. Благодаря этому оператор видит не только скорость двигателя, но и ток, момент, температуру, число пусков, ошибки, наработку и прогноз состояния оборудования. Такие данные помогают переходить от планово-предупредительного ремонта к предиктивному обслуживанию.
Энергоэффективность стала одним из главных требований к современным ЭМС. Регулирование скорости, оптимизация режимов пуска, рекуперация энергии при торможении и снижение работы на холостом ходу позволяют заметно уменьшить расход электроэнергии. В транспортных системах рекуперативное торможение особенно ценно: часть энергии, вырабатываемой тяговыми двигателями при торможении, может возвращаться в контактную сеть или накапливаться в аккумуляторах.
Области применения
Электромеханические системы применяются практически во всех отраслях производства и инфраструктуры. В металлообработке они обеспечивают вращение шпинделей, перемещение суппортов, работу подач и инструментальных магазинов. В металлургии приводят в движение прокатные станы, рольганги, краны и транспортные механизмы.
В энергетике ЭМС работают в насосах, вентиляторах, компрессорах, дымососах и питательных насосах. В транспорте они обеспечивают движение электровозов, трамваев, электробусов, лифтов и эскалаторов. В робототехнике каждая степень подвижности робота представляет собой отдельную управляемую электромеханическую систему с двигателем, редуктором, датчиком положения и регулятором.
В пищевой и химической промышленности ЭМС применяются в смесителях, дозаторах, центрифугах, конвейерах и упаковочных машинах. В строительстве они работают в башенных кранах, бетономешалках, подъемниках и строительных роботах. Даже бытовая техника содержит компактные ЭМС: стиральная машина регулирует скорость барабана, кондиционер управляет компрессором и вентилятором, электроинструмент изменяет частоту вращения в зависимости от нагрузки.
Требования к системе зависят от назначения машины. Для насоса важны экономичность и длительный режим работы. Для лифта важны плавность, точность остановки и безопасность пассажиров. Для робота важны динамика, повторяемость и точность позиционирования. Для прокатного стана важны большой момент, устойчивость к ударным нагрузкам и надежность при непрерывной работе.
Значение ЭМС
Электромеханические системы являются связующим звеном между электрической энергией и технологическим процессом. Именно они определяют производительность оборудования, качество продукции, точность обработки, расход энергии, уровень шума, надежность и безопасность работы машины.
Правильно спроектированная ЭМС позволяет машине не просто вращаться, а выполнять заданную технологическую операцию с нужной скоростью, моментом и точностью. Неправильно выбранная система приводит к перегреву двигателя, частым остановкам, повышенному износу, колебаниям скорости, браку продукции и излишнему расходу электроэнергии.
Развитие ЭМС идет по пути повышения управляемости, энергоэффективности и интеллектуальности. Современный электропривод уже не рассматривается как отдельный двигатель. Он становится элементом цифровой производственной системы, способным обмениваться данными, адаптироваться к нагрузке, диагностировать собственное состояние и участвовать в предиктивном обслуживании оборудования.
Понимание электромеханических систем требует совместного рассмотрения двигателя, преобразователя, механической передачи, нагрузки и системы управления. Только такой системный подход позволяет правильно выбрать оборудование, рассчитать режимы работы, обеспечить надежность и достичь требуемых технико-экономических показателей.
Смотрите также: Электромеханические системы - крактий академический конспект
Андрей Повный